Đối với người lái xe, tầm nhìn giảm sút là một trong những tình huống nguy hiểm nhất trên đường. Sương mù dày đặc, bão tuyết hoặc lốc bụi có thể xóa sổ lộ trình khỏi tầm nhìn – khiến tài xế không thể đánh giá chính xác những gì đang diễn ra phía trước. Và trong trường hợp xấu nhất, nó khiến việc đưa ra quyết định an toàn tiếp theo trở nên bất khả thi. Vấn đề đó không giới hạn ở một loại thời tiết duy nhất. Tầm nhìn gần bằng không có thể do nhiều điều kiện khác nhau gây ra – nhưng kết quả lại vô cùng tương đồng.
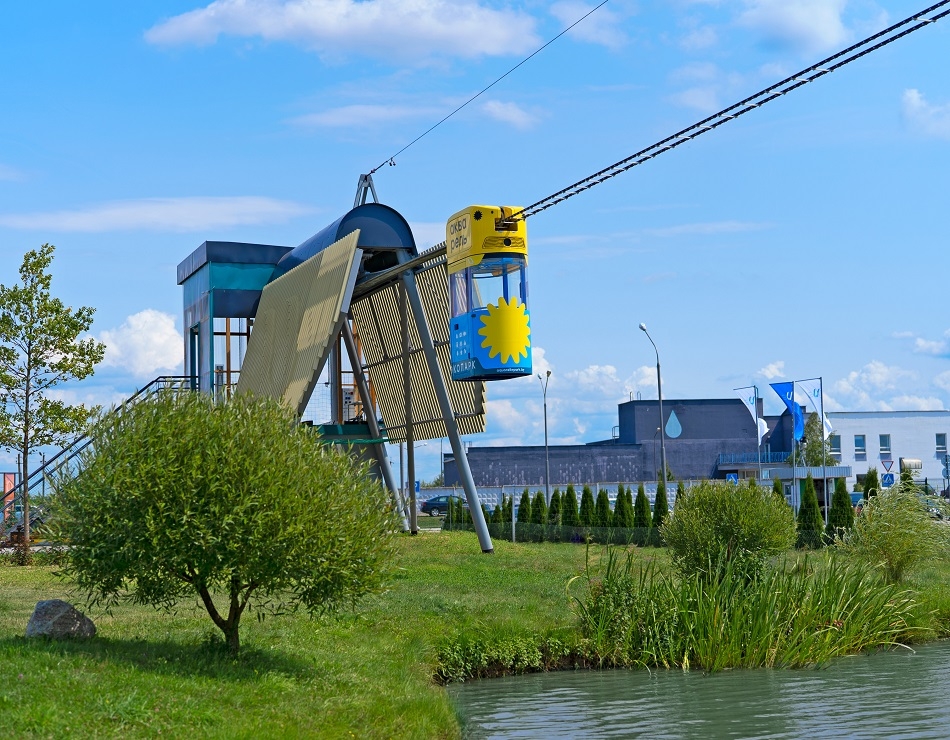
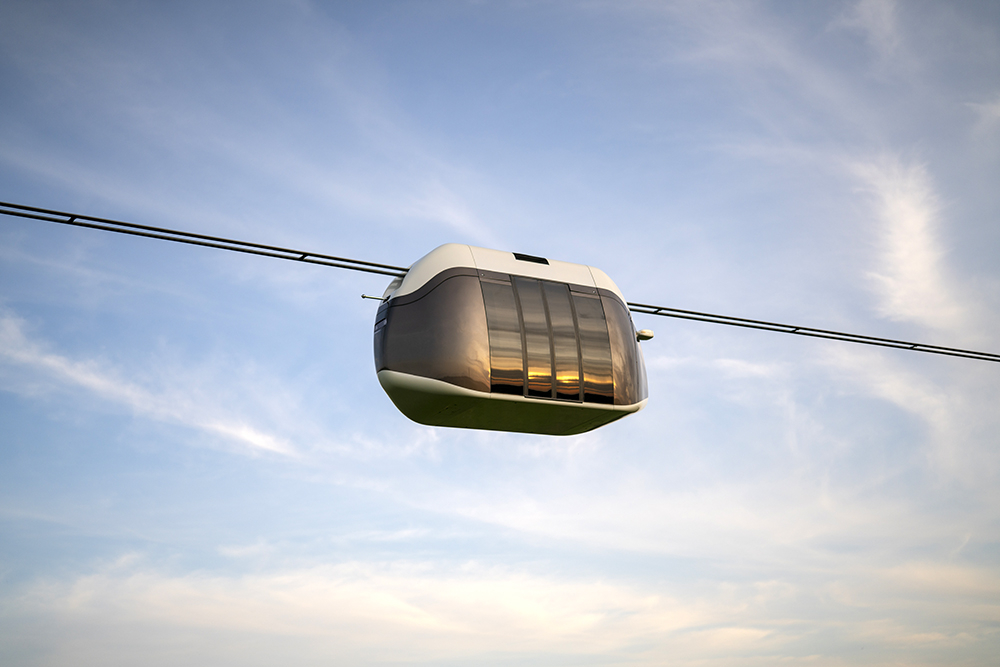
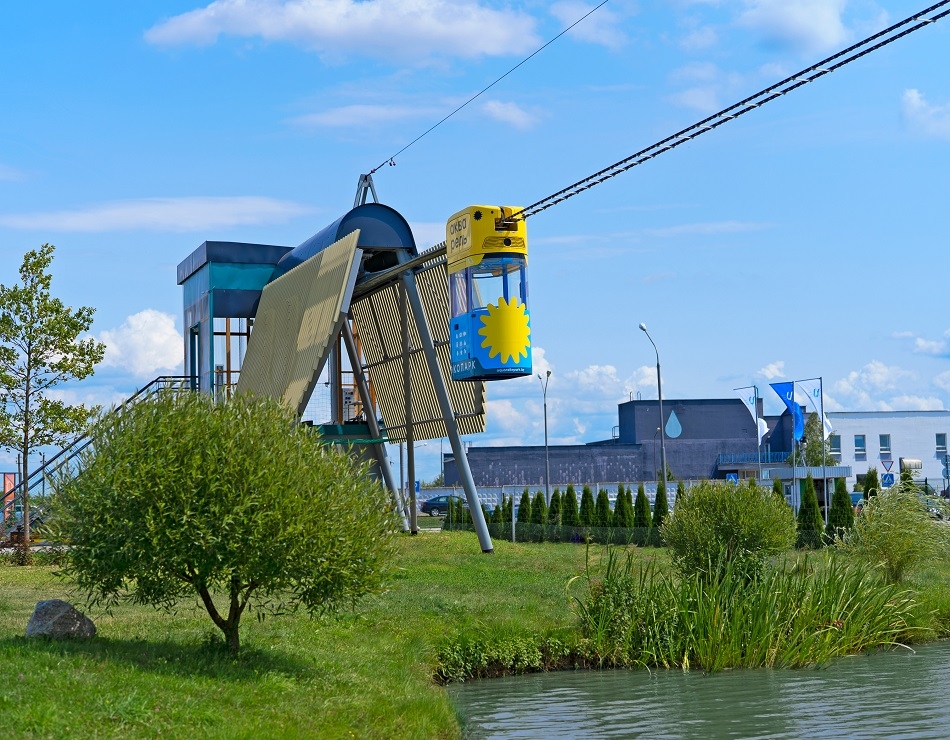
Không có cái gọi là “cứu trợ tức thời” cho sự cố suy giảm tầm nhìn. Ngay cả các hệ thống an toàn tiên tiến trên xe cũng có thể mất đi hiệu quả khi môi trường trở nên bất lợi về mặt quang học – làm méo mó hình ảnh hoặc hoàn toàn không phát hiện được mối nguy hiểm. Tuy nhiên, một số giải pháp giao thông chứng minh được khả năng phục hồi tốt hơn trước loại “mù kỹ thuật” này. Ví dụ, trong các tổ hợp uST, các phương tiện uPod được thiết kế để hầu như không bị ảnh hưởng bởi các điều kiện thời tiết bên ngoài.
Tình hình tổng quan
Trên khắp châu Âu và SNG, thời tiết vẫn là yếu tố chính tác động đến kết quả an toàn giao thông. Dữ liệu sơ bộ năm 2025 cho thấy khoảng 19.400 người đã thiệt mạng trên đường phố ở EU. Một phần đáng kể các vụ tai nạn này có liên quan đến việc giảm tầm nhìn do điều kiện thời tiết (sương mù, mưa) hoặc yếu tố do con người gây ra (sương khói, màn bụi). Khi tầm nhìn sụp đổ, nó không chỉ làm gia tăng các sự cố nhỏ mà có thể leo thang thành các thảm họa quy mô lớn và khiến các đường cao tốc phải đóng cửa trong thời gian dài.
Và hiệu ứng tích lũy là có thật. Trong điều kiện tầm nhìn kém, các vụ tai nạn liên hoàn rất dễ xảy ra vì người lái xe không duy trì khoảng cách an toàn, thường không giữ được tốc độ thích hợp và phản ứng quá muộn với các chướng ngại vật. Một xu hướng tương tự cũng được quan sát thấy tại các quốc gia SNG. Theo thống kê bảo hiểm và giao thông đường bộ, có tới 2–3% các vụ tai nạn do tầm nhìn không đủ dẫn đến việc phương tiện bị phá hủy hoàn toàn. Giao thông công cộng đặc biệt dễ bị tổn thương trong các vụ va chạm như vậy.
Ví dụ, tại Belarus vào năm 2025, một loạt vụ tai nạn nghiêm trọng đã xảy ra trong điều kiện sương mù và sương khói, bao gồm các sự cố liên quan đến vận tải hành khách và các vụ va chạm lớn trên đường cao tốc vào buổi sáng. Kịch bản điển hình là sương mù dày đặc làm giảm tầm nhìn ven đường xuống chỉ còn vài chục mét. Nguyên nhân chính dẫn đến các vụ tai nạn này vẫn không đổi: lái xe vượt quá tốc độ an toàn trong điều kiện tầm nhìn hạn chế, khoảng cách bám theo không đủ, yếu tố con người (lỗi nhận thức và phản ứng chậm trễ), cùng việc tài xế thiếu thông tin khách quan về tình hình đường sá vượt quá tầm nhìn.
Không chệch khỏi lộ trình
Giao thông tự hành hiện đại phụ thuộc rất nhiều vào công nghệ lidar – máy quét laser tạo ra hình ảnh ba chiều về khu vực xung quanh bằng cách phân tích các tín hiệu phản xạ. Trong điều kiện lý tưởng, phương pháp này hỗ trợ lập bản đồ đáng tin cậy, phát hiện đối tượng và điều hướng. Nhưng khi tầm nhìn sụp đổ – dù là do sương mù dày đặc, sương khói hay bụi trong không khí – hiệu suất của lidar sẽ giảm mạnh. Trong những môi trường này, các chùm tia laser tán xạ khỏi các hạt nước và bụi nhỏ tạo thành “đám mây” xung quanh phương tiện. Thay vì trả về các tia phản xạ sạch từ các vật thể thực, hệ thống phát hiện nhiễu thị giác: tín hiệu sai, phản hồi nhiễu và khả năng nhận diện chướng ngại vật ở khoảng cách xa bị suy giảm. Ở tốc độ cao, ngay cả một phần nghìn giây cũng quan trọng. Khi nhận thức trở nên mơ hồ, độ tin cậy là yếu tố đầu tiên sụp đổ.
Khác với các hệ thống đó, các phương tiện uPod trong tổ hợp uST không phụ thuộc vào việc nhận thức không gian phía trước theo “cách thông thường”. Trong vận tải đường ray dây, quỹ đạo được xác định về mặt vật lý bởi kết cấu đường ray. Chuyển động sau đó không được điều khiển bằng cách diễn giải cảnh quan thị giác thay đổi, mà bằng các tham số của chính tuyến đường – hình học được định trước và không thay đổi. Đó là lý do tại sao hệ thống uST vẫn ổn định và có thể dự đoán được ngay cả khi tầm nhìn gần bằng không. Hệ thống không phụ thuộc vào môi trường bên ngoài làm điểm tham chiếu chính. Thay vào đó, nó sử dụng cấu trúc dẫn hướng làm nền tảng rõ ràng.
Theo Dmitry Ulasen, Trưởng bộ phận “Hệ thống điều khiển tự động” tại UST Inc., mọi công nghệ cảm biến chủ đạo – bao gồm camera, radar và lidar – đều có những hạn chế riêng trong điều kiện bất lợi. Đó là lý do tại sao trong các tổ hợp uST, các uPod sử dụng các cảm biến và thiết bị hoàn toàn độc lập với điều kiện bên ngoài làm cơ sở để “hiểu” vị trí của chúng dọc theo kết cấu đường ray. Các thiết bị này bao gồm đồng hồ đo quãng đường bánh xe (cảm biến tốc độ/quay), cảm biến đánh dấu tuyến đường (từ nam châm thụ động hoàn toàn và cờ đến thẻ RFID), cũng như định vị vệ tinh.
“Việc kiểm soát tuyến đường thông thoáng và giới hạn di chuyển cho phép được đảm bảo thông qua việc trao đổi thông tin liên tục với hệ thống điều khiển ‘mặt đất’, theo dõi tình trạng của tất cả thiết bị cơ sở hạ tầng. Điều này bao gồm các đoạn chuyển hướng, cổng nhà ga và sân ga, cửa sân ga, trạm sạc có thể chuyển mạch, v.v. Nhưng trước hết và trên hết, điều này liên quan đến tất cả các phương tiện trên kết cấu đường ray – không có ngoại lệ. Đó là lý do tại sao mọi uPod luôn biết nó đang ở đâu và chướng ngại vật cách bao xa phía trước,” Dmitry Ulasen giải thích.
Vận hành tự động
Một yếu tố quan trọng khác trong việc đối phó với tầm nhìn kém là quyền tự chủ trong điều khiển. Các tổ hợp uST được thiết kế ngay từ đầu nhằm loại bỏ yếu tố con người trong việc ra quyết định tức thời. Các uPod hoạt động ở chế độ tự động và đảm bảo an toàn tuyệt đối trong mọi điều kiện thời tiết khắc nghiệt.
📌 Khám phá các bài viết liên quan:
Nguồn tin chính thức: ust.inc
